Гуманоїдних роботів навчають тенісних рухів професійних спортсменів
IEEE Spectrum описало підхід до навчання гуманоїдних роботів тенісним рухам із адаптацією моделей до фізичного обладнання.
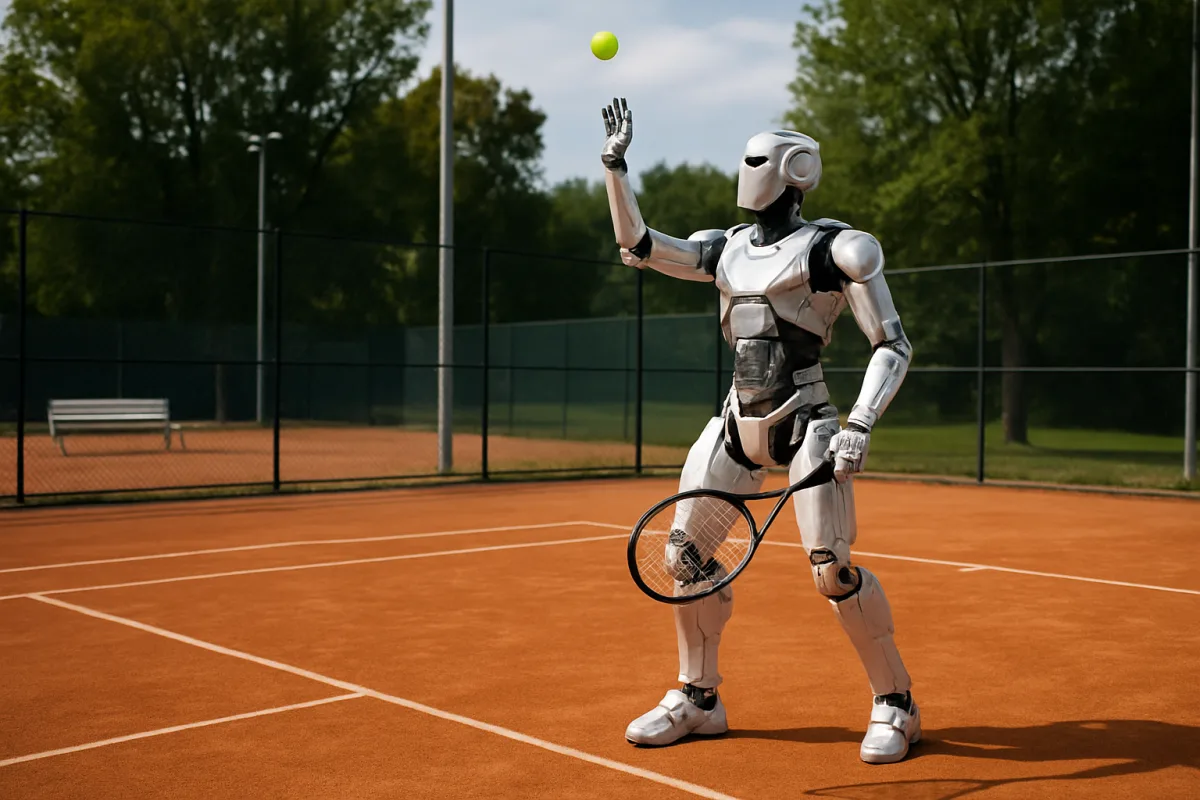
У матеріалі про робототехніку описано підхід до навчання гуманоїдних роботів тенісним подачам і рухам у розіграшах м’яча на основі відеотрансляцій та записів систем захоплення руху. Як повідомляє IEEE Spectrum, метод має допомогти роботам відтворювати стиль рухів професійних спортсменів і водночас надійно виконувати поставлене завдання.
Планувальник і виконавець рухів
Описана архітектура розділяє систему на два рівні. Планувальник формує кінематичні рухи з певним стилем, а трекер виконує їх на роботі, намагаючись якомога менше втручатися в задану траєкторію. Автори матеріалу зазначають, що поєднання спортивної манери рухів із стабільним виконанням дії досі є відкритим завданням для гуманоїдних роботів у видах спорту з м’ячем.
Дані про рухи отримують із телевізійного відео та motion-capture записів, після чого їх реконструюють, адаптують до будови робота й фізично коригують. Це має перетворити людські рухи на еталонні траєкторії, які гуманоїд може безпечно відстежувати.
Адаптація до реального середовища
Окремою проблемою є перенесення навчених у симуляції моделей на фізичне обладнання. Під час такого переходу похибки відстеження можуть накопичуватися через шум сприйняття та послідовне планування рухів. Для підвищення стійкості трекер навчали за випадково змінюваних швидкостей виконання, а планувальник отримав засвоєне представлення швидкості руху.
Підхід перевірили на двох гуманоїдних платформах. Зокрема, повнорозмірний робот виконував подачі в неконтрольованому середовищі без застосування системи захоплення руху. Матеріал підготовлено у форматі white paper за підтримки Noitom Robotics.