Гуманоїдних роботів навчили подавати в тенісі без систем захоплення рухів
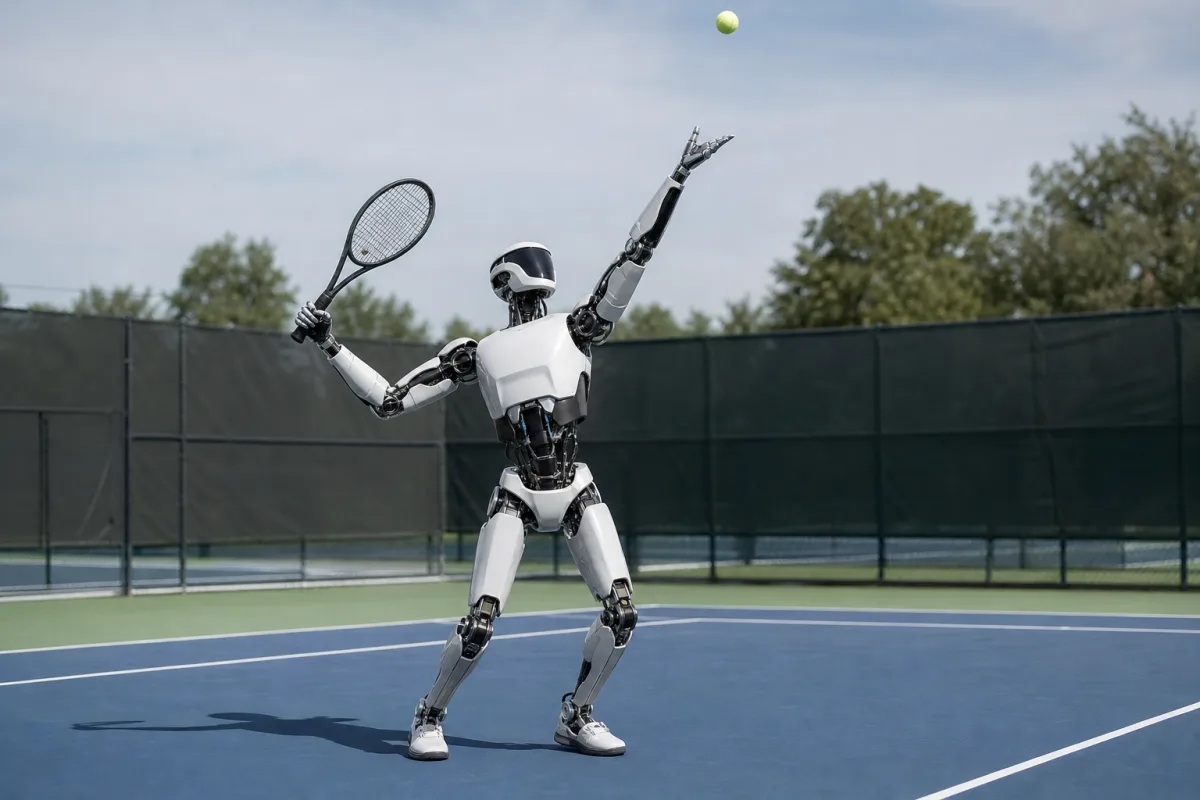
IEEE Spectrum описав систему, що дає гуманоїдним роботам змогу відтворювати тенісні подачі без систем захоплення рухів.
Фахівці описали систему адаптивного планування та відстеження рухів, за допомогою якої гуманоїдні роботи відтворюють тенісні подачі й розіграші в стилі професійних спортсменів. Її протестували на двох гуманоїдних платформах, зокрема на повнорозмірному роботі, що виконував подачі у неконтрольованому середовищі без системи захоплення рухів.
Про підхід і результати випробувань ідеться у white paper, який представив IEEE Spectrum спільно з Wiley. Матеріал присвячений роботизованим системам для ігор із м’ячем та проблемі поєднання стилю рухів спортсмена з надійним виконанням завдання.
Планувальник і виконавець руху
Архітектура системи розділяє дві функції. Високорівневий планувальник генерує кінематичний рух із заданим стилем, а низькорівневий трекер виконує його, намагаючись мінімально втручатися в траєкторію. Такий поділ має допомогти зберегти характерну техніку руху, водночас забезпечуючи виконання спортивної дії роботом.
Еталонні рухи отримують із відеотрансляцій та записів систем захоплення рухів. Дані реконструюють, адаптують під будову гуманоїда та фізично коригують, щоб робот міг безпечно відстежувати задану траєкторію.
Адаптація до реального обладнання
У документі зазначено, що під час перенесення алгоритмів із симуляції на фізичний робот помилки відстеження можуть накопичуватися. Для підвищення стійкості трекер навчали на випадково змінених швидкостях виконання рухів. Планувальник при цьому використовує навчене представлення швидкості руху.
Автори підходу вказують, що така комбінація зменшує похибки, пов’язані з авторегресивним плануванням і шумом сприйняття. Описані випробування охоплювали дослідницьку гуманоїдну платформу та перенесення системи на повнорозмірного гуманоїда для подач у реальних умовах.