Модель OpenAI допомогла навчити віртуального Microduck рухатися та доглядати за котом
Модель OpenAI допомогла навчити віртуального робота Microduck рухатися та виконувати роль помічника для кота.
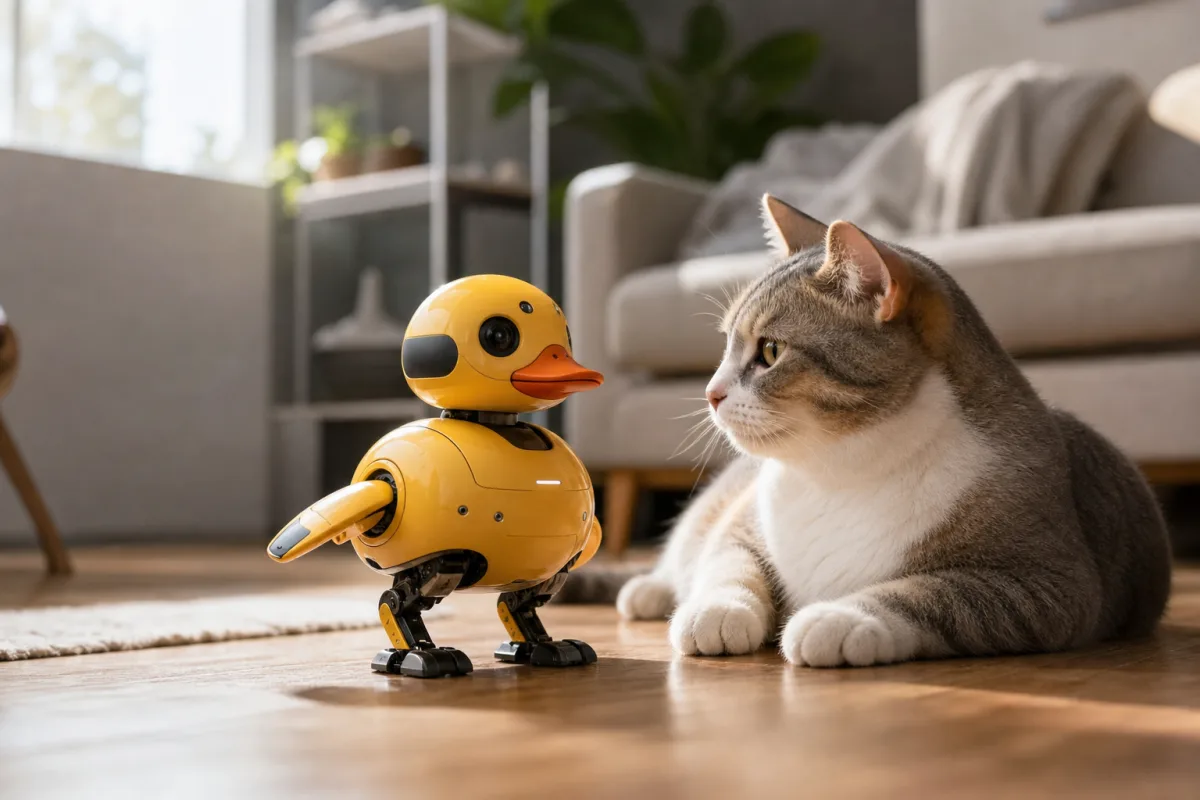
Автор WIRED Вілл Найт за допомогою моделі OpenAI навчав віртуального робота Microduck ходити вперевалку та виконувати роль маленького помічника для кота. У матеріалі йдеться про віртуальну качку, яка переслідує домашнього кота автора.
Експеримент поєднав навчання рухам Microduck із завданням, пов’язаним із доглядом за твариною. Автор описує робота як «котячого дворецького», якого розробляє за допомогою штучного інтелекту.
Віртуальний робот для домашнього завдання
Microduck у цьому досліді не є фізичним пристроєм: це віртуальний робот. За описом, модель OpenAI допомогла навчити його пересуватися характерною для качки ходою та виконувати додаткову роль у взаємодії з котом.
Матеріал зосереджений на практичному експерименті з робототехнікою та ШІ, у якому поведінку віртуального персонажа навчають для конкретного побутового сценарію.
Роль моделі OpenAI
Модель OpenAI використали як інструмент для навчання Microduck. Результатом стало поєднання двох функцій: робот навчився рухатися та «підробляти» помічником кота. Про експеримент повідомляє Wired.