Робототехнік Чарлі Кемп розповів про розробку асистивних роботів
Чарлі Кемп із Hello Robot розповів про створення роботів Stretch для допомоги людям удома та на робочих місцях.
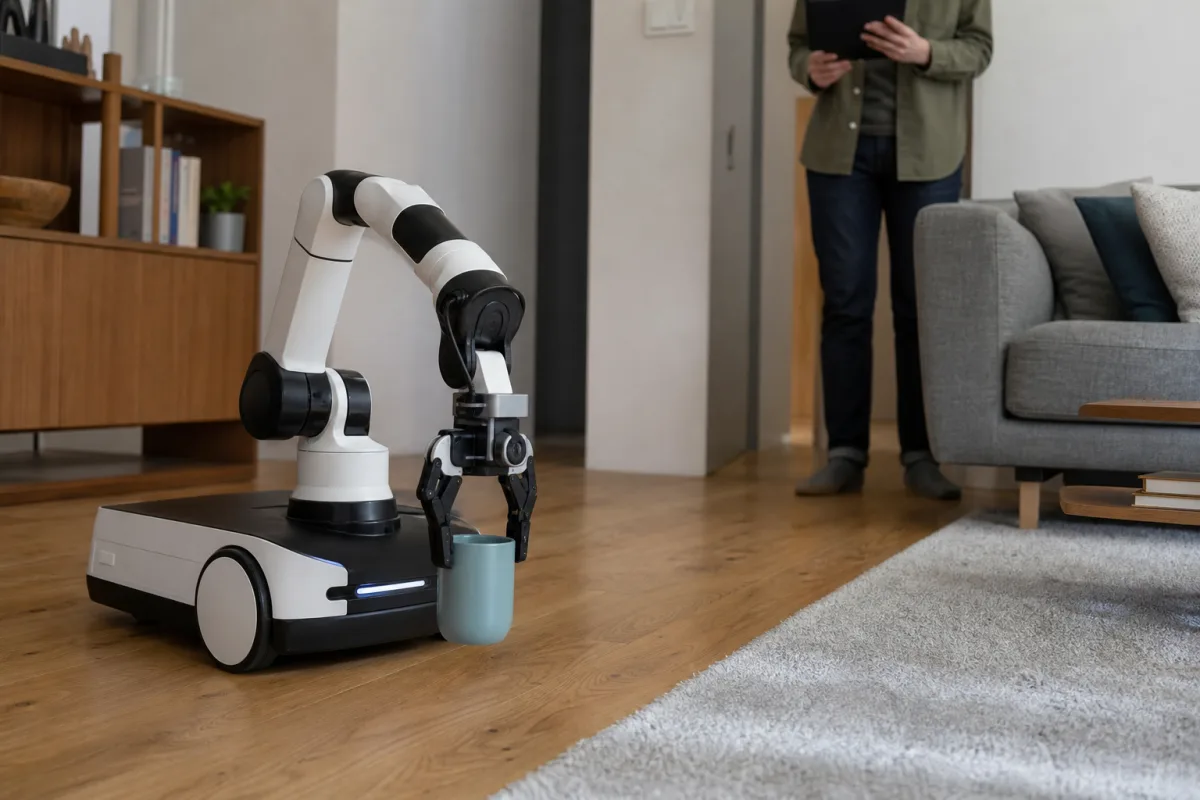
Співзасновник і технічний директор Hello Robot Чарлі Кемп розробляє мобільних роботів-маніпуляторів для допомоги людям удома та на робочих місцях. У профілі IEEE Spectrum він розповів, що головним орієнтиром у цій роботі є потреби людей, зокрема літніх користувачів і людей з інвалідністю.
Кемп зазначив, що роботи Stretch використовуються як платформи для досліджень і розробок. Команда Hello Robot також працює над асистивними роботами для людей старшого віку та людей із тяжкими порушеннями мобільності. За його словами, пошук людської допомоги ускладнюється, зокрема через старіння суспільств, а роботизовані системи можуть підтримати більшу самостійність користувачів.
Досвід роботи з користувачами
Робототехнік наголосив, що корисність системи визначає не лише її автономність: іноді людина хоче зберігати більше контролю над роботом. Він вважає, що відповіді на питання про зручність і практичність роботів можна отримати лише під час взаємодії з реальними користувачами. Такі ситуації показують, які рішення працюють, які — ні, а також виявляють непередбачені можливості для вдосконалення.
Серед завдань, важливих для користувачів, Кемп назвав, зокрема, можливість почухати свербляче місце або підняти предмет, що впав. Його колишня лабораторія в Georgia Tech співпрацювала з Генрі та Джейн Еванс у межах ініціативи Robots for Humanity. Генрі Еванс має тяжку квадриплегію; робота над домашнім роботом для нього та Джейн стала головним поштовхом для створення прототипу, який згодом привів Кемпа та його співзасновника Аарона Едсінгера до заснування Hello Robot.
Від гуманоїдів до Stretch
Інтерес Кемпа до робототехніки виник під час навчання штучного інтелекту в Массачусетському технологічному інституті. Він приєднався до лабораторії професора Рода Брукса, де разом з Аароном Едсінгером працював над гуманоїдним роботом Domo. У 2006 році їхня команда здобула нагороду за найкращу наукову роботу на міжнародній конференції IEEE-RAS з гуманоїдної робототехніки за систему, що допомагала людині ставити предмети на полицю.
Кемп також порадив тим, хто починає кар’єру в галузі, не ототожнювати демонстраційні відео з готовністю роботів до продуктивної роботи в реальному світі. На його думку, у робототехніці ще залишається багато завдань для дослідження та розробки, а найвпливовіші майбутні застосування залежатимуть від співпраці інженерів із фахівцями предметних сфер, зокрема ерготерапії.