NASA з’ясовує причину збоїв у системі переміщення Canadarm2 на МКС
NASA перевіряє помилки зв’язку в мобільному транспортері роботизованої руки Canadarm2 на МКС.
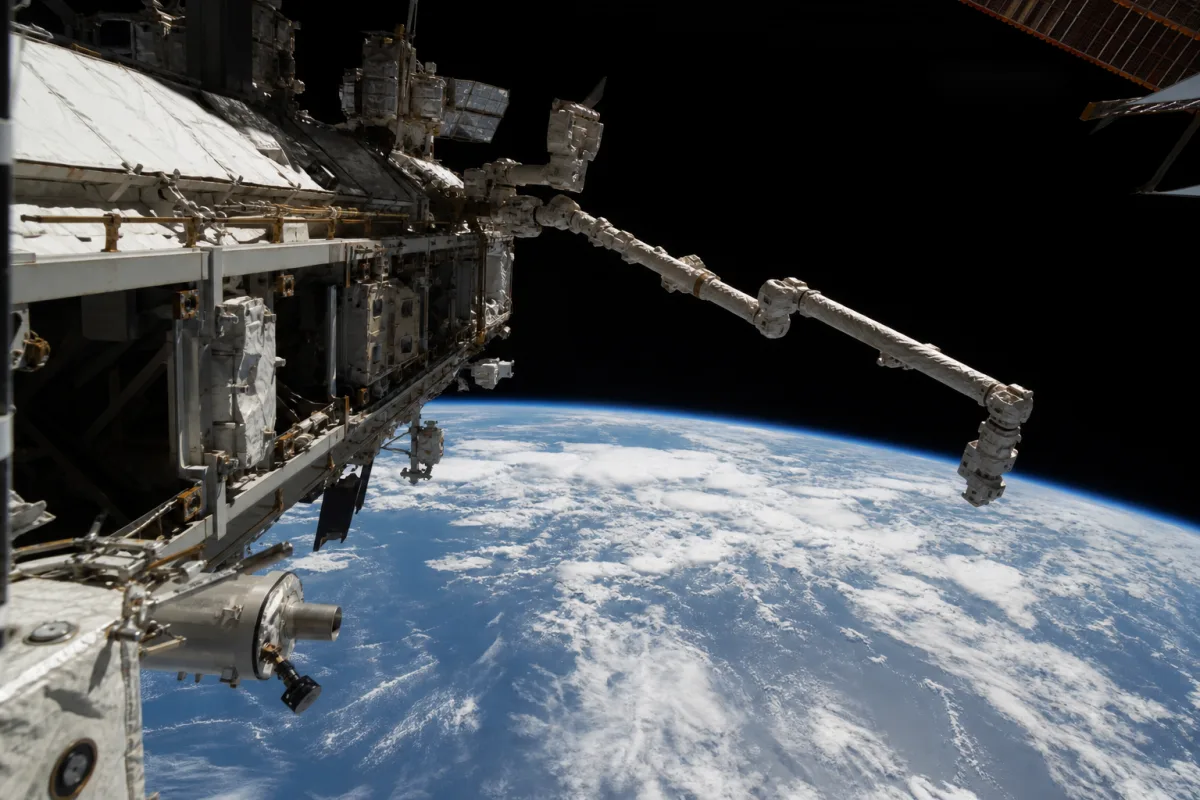
NASA розслідує помилки зв’язку в компонентах мобільного транспортера на Міжнародній космічній станції, яким переміщують роботизовану руку Canadarm2 уздовж основної ферми станції. Сама рука нині працює у штатному режимі та використовується для огляду корабля Crew-12 Dragon перед його відбуттям.
Як повідомляє Ars Technica, проблему виявили після планового маневру «walk-off», під час якого Canadarm2 переміщується зовнішньою поверхнею орбітальної станції. Інженери перевіряють, чи пов’язані несправності з даними, програмним забезпеченням або обладнанням руки чи транспортера.
Помилки у транспортері
У заяві NASA зазначили, що помилки зв’язку зафіксували у нероботизованих компонентах, пов’язаних із мобільним транспортером на фермі МКС. Агенція проводить діагностику до наступного переміщення транспортера з його поточної робочої позиції — Worksite 6.
Паралельно NASA і SpaceX аналізують, чи не створює розташування транспортера перешкод для GPS, які можуть вплинути на можливість стикування Dragon із переднім портом станції. Команди очікують усунути проблему до запуску Crew-13. Додаткову інформацію NASA планує надати на передстартовій пресконференції 30 вересня.
Роль Canadarm2 на станції
Canadarm2 завдовжки 58 футів, або близько 17,7 метра, розробила канадська компанія MDA, а Канадська космічна агенція надала його для МКС. Маніпулятор доставили на станцію у квітні 2001 року шатлом Endeavour. Його проєктний строк експлуатації становив 15 років.
Рука масою майже дві метричні тонни здатна працювати з вантажами до 116 тонн. Раніше її використовували для захоплення вантажних кораблів поблизу станції та їхнього переміщення до стикувального вузла. Сучасні версії Dragon стикуються автономно, однак Cygnus та японські транспортні кораблі HTV-X не мають такої можливості. Canadarm2 також переміщує велике обладнання зовні МКС для підготовки виходів астронавтів у відкритий космос.