Науковець Кассандрас моделює перехрестя без світлофорів
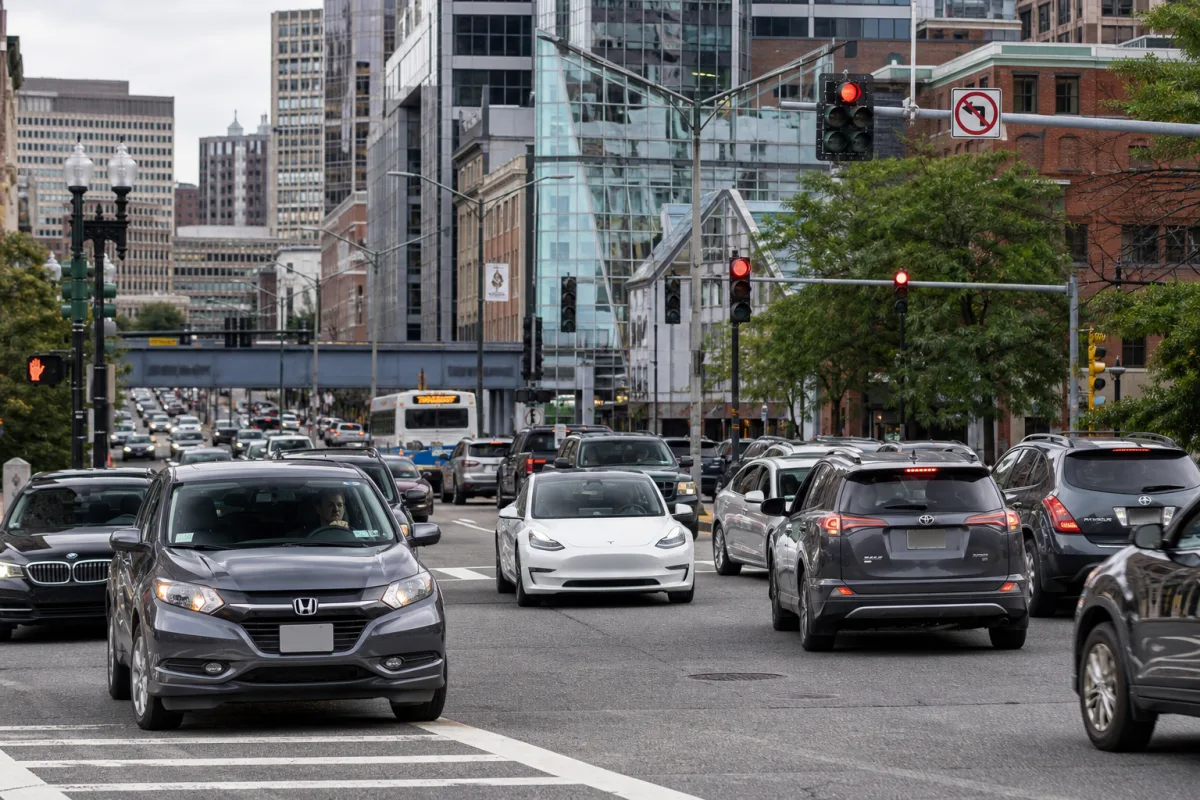
Професор Христос Кассандрас моделює рух автономних автомобілів на перехрестях без світлофорів.
Професор Бостонського університету Христос Кассандрас розробляє математичні моделі, за допомогою яких підключені та автоматизовані автомобілі могли б безпечно координувати рух на перехрестях без світлофорів. За цю роботу в галузі автономних транспортних засобів він отримав премію IEEE Intelligent Transportation Systems Society Outstanding Research Award за 2026 рік.
Як повідомляє IEEE Spectrum, дослідник зосередився на доведенні безпеки поведінки автомобілів математичними методами ще до випробувань на дорогах. Його моделі використовують вимірювані параметри, зокрема положення машини, її швидкість і відстань до інших транспортних засобів.
Координація автомобілів
Такий підхід має дозволити автомобілям обмінюватися даними та спільно виконувати складні маневри, наприклад змінювати смугу руху на завантаженій автомагістралі. Кассандрас також застосував його до ідеї відмови від світлофорів: машини мають узгоджувати проїзд перехрестя між собою.
Його команда змоделювала цей сценарій для завантаженого перехрестя Commonwealth Avenue та Boston University Bridge неподалік офісу науковця в Бостоні. У комп'ютерній симуляції світлофори прибрали, а автомобілі координували рух. За словами Кассандраса, модель показала поліпшення транспортного потоку, безпеки та енергоефективності.
Впровадження ще віддалене
Дослідник визнає, що масове застосування такої системи поки що далеке: лише невелика частка автомобілів на дорогах здатна до потрібного обміну даними. У лабораторії Бостонського університету він тестує подібні системи координації на невеликих роботах, зокрема для ситуацій, коли автономні машини становлять лише частину загального потоку.
Кассандрас понад 40 років вивчає, як комп'ютери та машини ухвалюють рішення. У 1990-х він розвивав підхід, за яким автомобіль розглядають одночасно як фізичний об'єкт і як комп'ютерну систему, що обробляє інформацію та ухвалює рішення. Науковець наголошує, що ключовим критерієм для автономного транспорту є безпека.