Науковець Кассандрас пропонує замінити світлофори координацією автомобілів
Професор Христос Кассандрас досліджує, як підключені автомобілі можуть координувати рух на перехрестях без світлофорів.
Професор Бостонського університету Христос Кассандрас розробляє математичні моделі, за допомогою яких підключені та автоматизовані автомобілі могли б безпечно узгоджувати рух на перехрестях без світлофорів. За даними IEEE Spectrum, у 2026 році він отримав нагороду IEEE Intelligent Transportation Systems Society Outstanding Research Award за дослідження автономних транспортних засобів та систем їхнього керування.
Моделі безпечного руху
Дослідження Кассандраса зосереджені на математичному підтвердженні безпеки автомобілів ще до випробувань на дорогах. Його моделі враховують вимірювані параметри, зокрема положення транспортного засобу, швидкість і відстань до інших автомобілів. Такий підхід має дозволити підключеним і автоматизованим машинам координувати складні маневри, наприклад зміну смуги руху в інтенсивному потоці.
Науковець наголошує, що головним критерієм для автономного транспорту є безпека. За його словами, покупці не придбали б самокерований автомобіль без гарантії його безпечності від виробника.
Експеримент із перехрестям у Бостоні
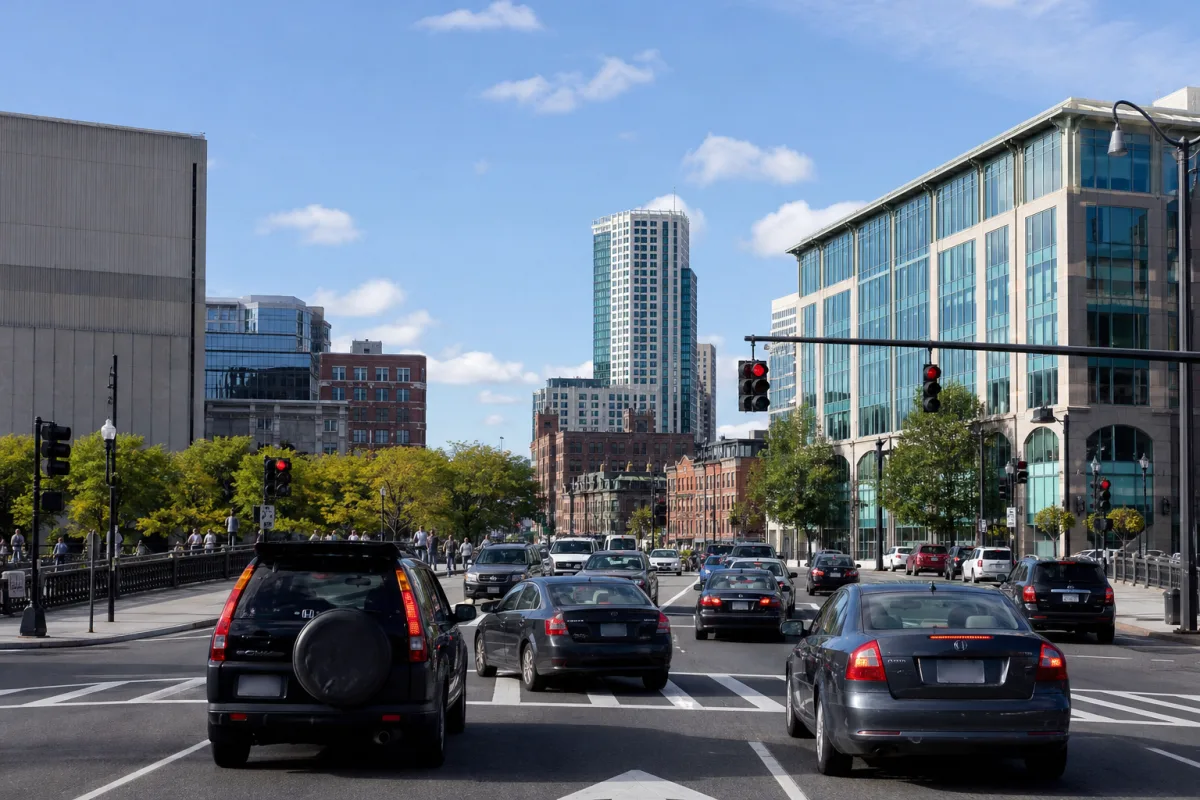
Один із проєктів команди стосувався завантаженого перехрестя Commonwealth Avenue та мосту Бостонського університету поблизу офісу дослідника. У комп’ютерній симуляції вчені прибрали всі світлофори й змоделювали рух, за якого автомобілі координують дії між собою. Як зазначив Кассандрас, результати вказали на поліпшення плавності руху, безпеки та енергоефективності.
Водночас він визнав, що масове запровадження такої системи ще далеке: лише невелика частка автомобілів на дорогах нині здатна до необхідного обміну даними. Подібні системи координації команда тестує у лабораторії Бостонського університету за допомогою невеликих роботів, зокрема для сценаріїв, коли автоматизовані машини становлять лише частину загального транспортного потоку.
Досвід у кіберфізичних системах
Кассандрас понад 40 років вивчає, як комп’ютери й машини ухвалюють рішення. У 1990-х роках він розвивав підхід, за яким автомобіль розглядають водночас як фізичний об’єкт, що підкоряється законам механіки, і як комп’ютерну систему, що обробляє інформацію та приймає рішення. Цей напрям пов’язують із теорією кіберфізичних систем.
Його ранні дослідження систем, керованих дискретними подіями, почалися з завдання оптимізувати буфери для деталей на складальній лінії італійського автовиробника Fiat. Пізніше він працював в Університеті Массачусетсу в Амгерсті, а 1997 року став професором Бостонського університету. У 2008 році Кассандрас очолив створену за його участі програму системної інженерії в університеті.