У білій книзі описали адаптивне керування рухами спортивних гуманоїдів
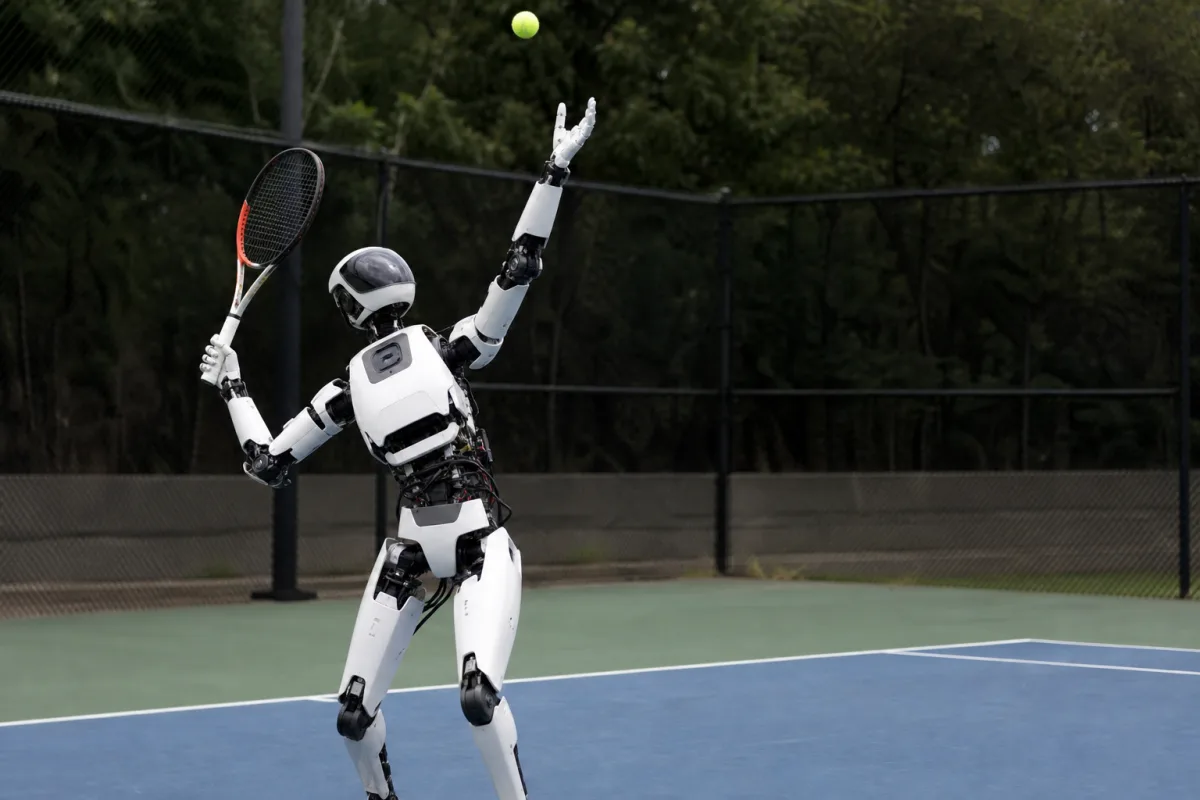
IEEE Spectrum описав систему, що адаптує рухи спортивних гуманоїдів до реальних умов і допомагає роботам відтворювати тенісні подачі.
Біла книга, підготовлена за участю IEEE Spectrum і спонсорована Noitom Robotics, описує систему адаптивного планування та відстеження рухів для гуманоїдних роботів у спортивних іграх із м’ячем. Її автори розглядають, як навчати роботів тенісним подачам і діям у розіграшах, зберігаючи стиль рухів професійних спортсменів та водночас забезпечуючи надійне виконання завдань у фізичному середовищі.
Як повідомляє IEEE Spectrum, однією з ключових проблем лишається поєднання стилістично впізнаваних рухів із точним контролем робота. Для цього запропоновано ієрархічну архітектуру, у якій високорівневий планувальник генерує кінематичні рухи, а низькорівневий модуль відстеження виконує їх із мінімальним втручанням.
Дані з відео та захоплення руху
Еталонні рухи для системи отримують із телевізійних трансляцій і записів motion capture. Дані реконструюють, адаптують до будови гуманоїдного робота та фізично коригують, щоб робот міг безпечно відтворювати їх. У матеріалі зазначено, що такий підхід дає змогу вчитися стилю тенісних подач і розіграшів безпосередньо за відеоданими та записами рухів.
Окрему проблему становить перенесення навчених у симуляції моделей на фізичне обладнання. Під час такого переходу похибки відстеження можуть накопичуватися через шумне сприйняття середовища та авторегресивне планування, коли наступні дії залежать від попереднього виконання руху.
Адаптація до швидкості виконання
Для підвищення стійкості розробники тренували модуль відстеження за випадково змінюваних швидкостей виконання. Планувальник при цьому використовує навчене представлення швидкості руху, що має допомагати системі коригувати виконання на реальному роботі.
Описаний підхід перевірили на двох гуманоїдних платформах. Зокрема, повнорозмірний гуманоїд виконував подачі в неконтрольованому середовищі без системи захоплення руху. Біла книга також узагальнює практичні висновки для інженерів, які розробляють системи керування гуманоїдними роботами для ігор із м’ячем.