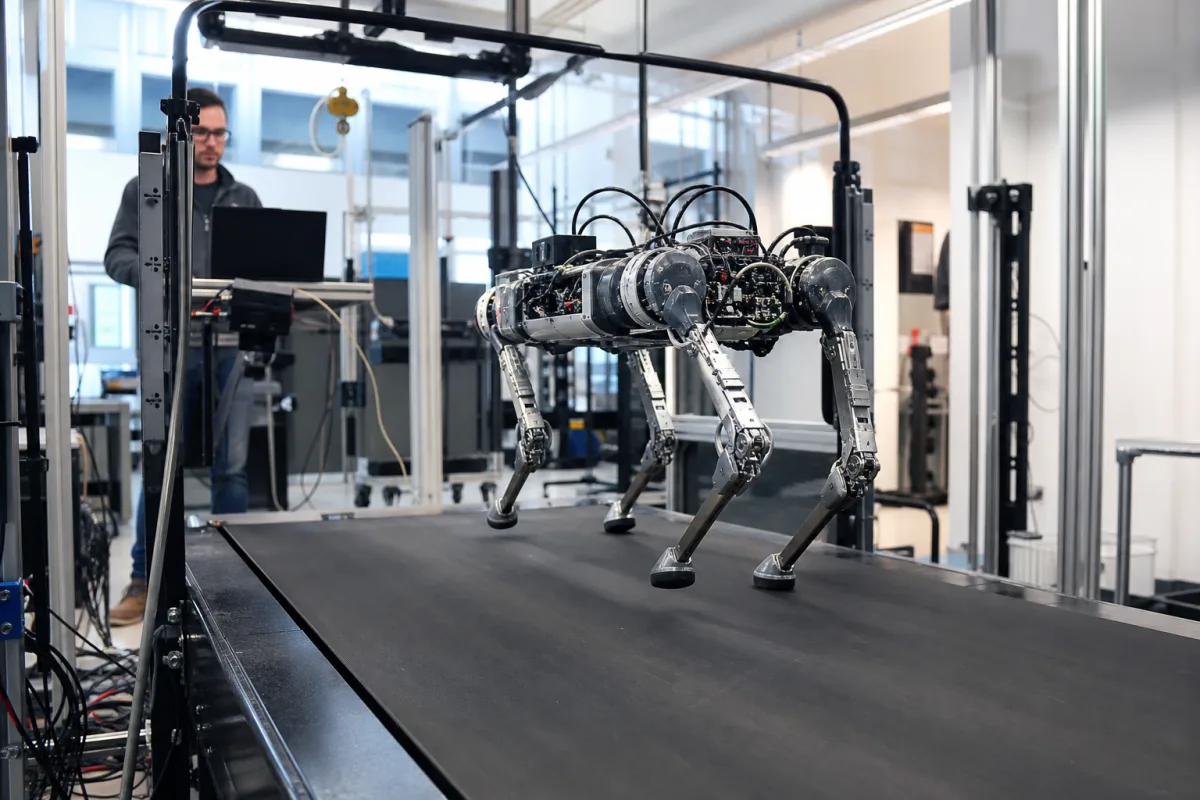
У KAIST створили чотириногого робота для марафону на одному заряді
Дослідники KAIST розробили робота RAIBO2, який подолав марафонську дистанцію 42,195 км на одному заряді батареї.
Дослідники Корейського передового інституту науки і технологій (KAIST) розробили чотириногого робота RAIBO2, розрахованого на подолання повної марафонської дистанції на одному заряді батареї. У науковій роботі описано, що робот пройшов 42,195 км за 4 години 19 хвилин 52 секунди.
Проєкт RAIBO2 представила Nature. Робота виконана командою Robotics and Artificial Intelligence Laboratory при KAIST у Теджоні, Південна Корея. Дослідження підтримав Samsung Research Funding and Incubation Center компанії Samsung Electronics.
Конструкція для зменшення втрат
Автори зосередилися на енергоефективності механіки та електроніки робота. У конструкції ніг застосували полегшені елементи: кріплення стегна та ланку гомілки оптимізували шляхом видалення матеріалу за результатами аналізу напружень. Для збереження жорсткості конструкції за компактних габаритів використали голчасті й перехресні роликові підшипники.
Команда також дослідила втрати в системі керування двигунами. У роботі оцінювали вплив способів вимірювання струму, провідникових і комутаційних втрат MOSFET-транзисторів, товщини міді на друкованій платі, опору затвора та частоти перемикання. Розрахунки загальних втрат і вартості переміщення перевіряли для різних швидкостей та параметрів апаратної частини.
Керування рухом і перевірки
Для руху RAIBO2 дослідники використали політику керування, навчену методом підкріплювального навчання. Тренувальні середовища охоплювали схили й пагорби, звичайні сходи та сходи з виступами і трубами. У додаткових матеріалах показано випробування робота на біговій доріжці за контрольованої швидкості 4 м/с, а також його рух на вулиці, сходах і засніженій поверхні.
Дані дослідження автори розмістили в Zenodo, а код для навчання політики пересування та оцінювання винагород — у GitHub-репозиторії лабораторії.